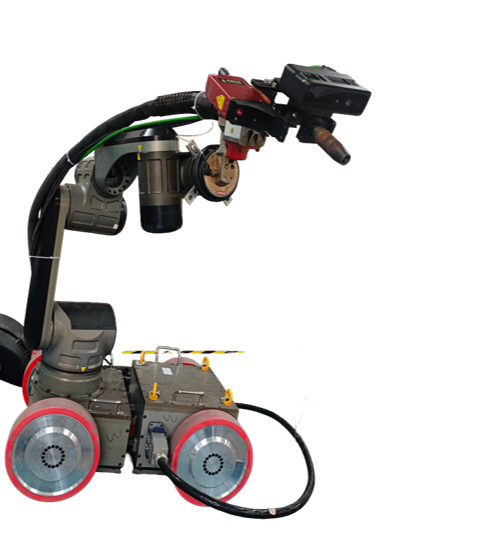
贯通视觉感知、机器人执行与工艺实验验证。
面向压力钢管等复杂作业空间,开展机器人视觉感知、焊接任务规划与车臂协同的系统研究。
结合三维扫描、坡口重建、路径规划与机器人实验,验证马鞍形接头多层多道焊接方法。
融合熔池图像、弧声及电信号采集,为焊接状态识别、在线监测和质量研究提供数据。