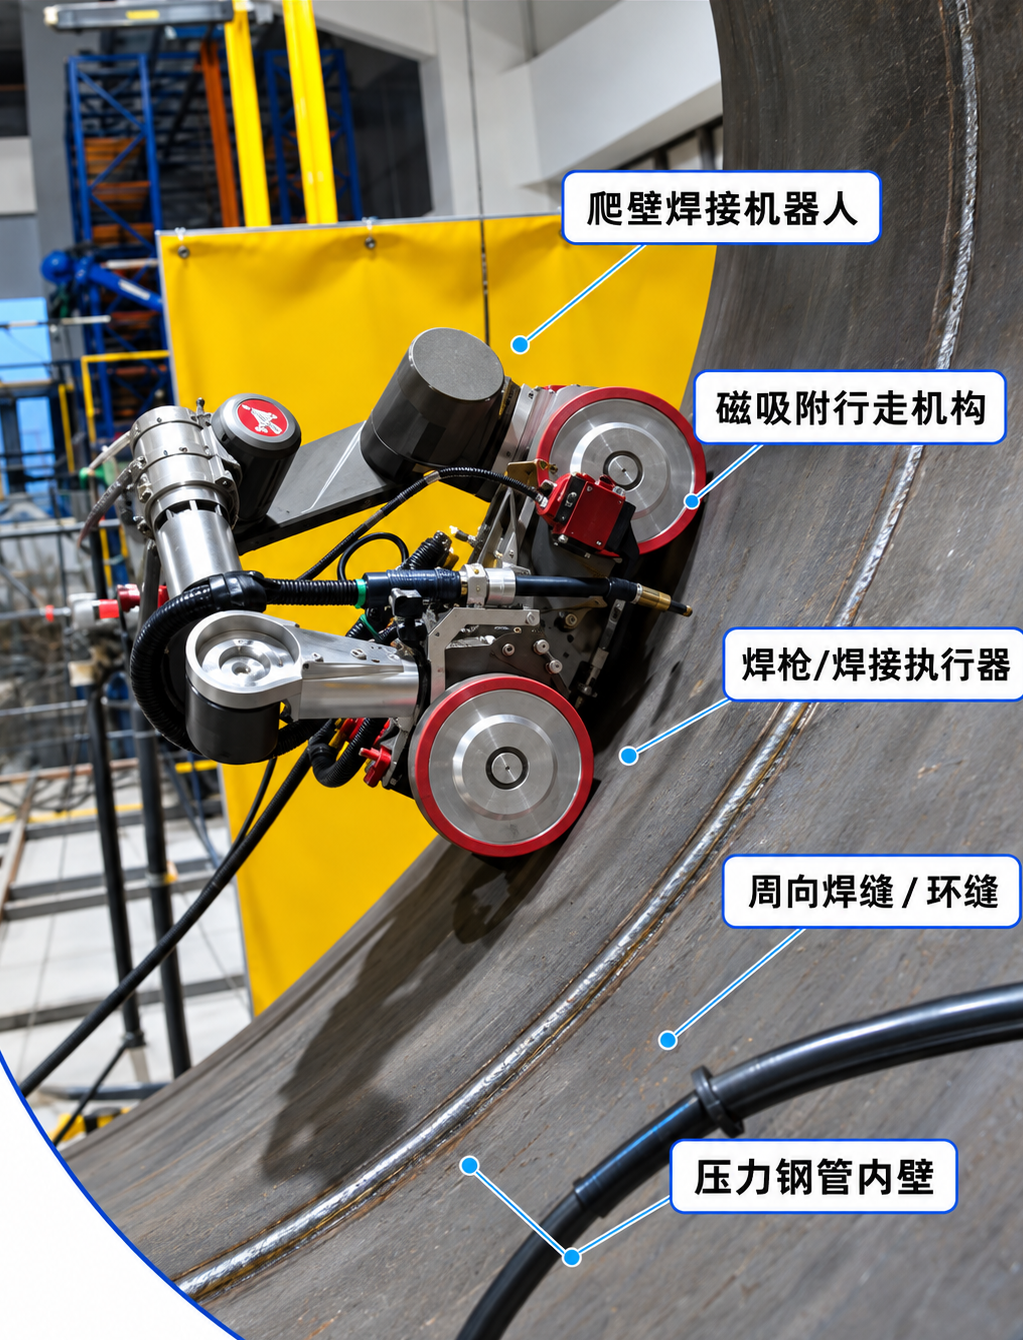
集成磁吸附移动平台、机械臂与视觉传感,面向压力钢管内壁开展焊缝感知、轨迹规划与焊接控制研究。围绕样机集成与实验平台,研究焊前扫描定位、焊缝识别及移动平台与机械臂协同作业。视觉与语言指令融合方案用于探索从任务描述到焊接轨迹生成的技术路线。磁吸附移动平台与机械臂集成。爬壁机器人样机与实验装置。机械臂、视觉传感器与焊枪集成。抽水蓄能电站与压力钢管应用场景示意。压力钢管内壁磁吸附作业示意。融合视觉感知与语言指令的焊缝识别、轨迹生成研究路线。 相关研究抽蓄压力钢管智能焊接自适应软件开发 →移动式智能焊接机器人 →智能焊接机器人关键技术及其研制 →