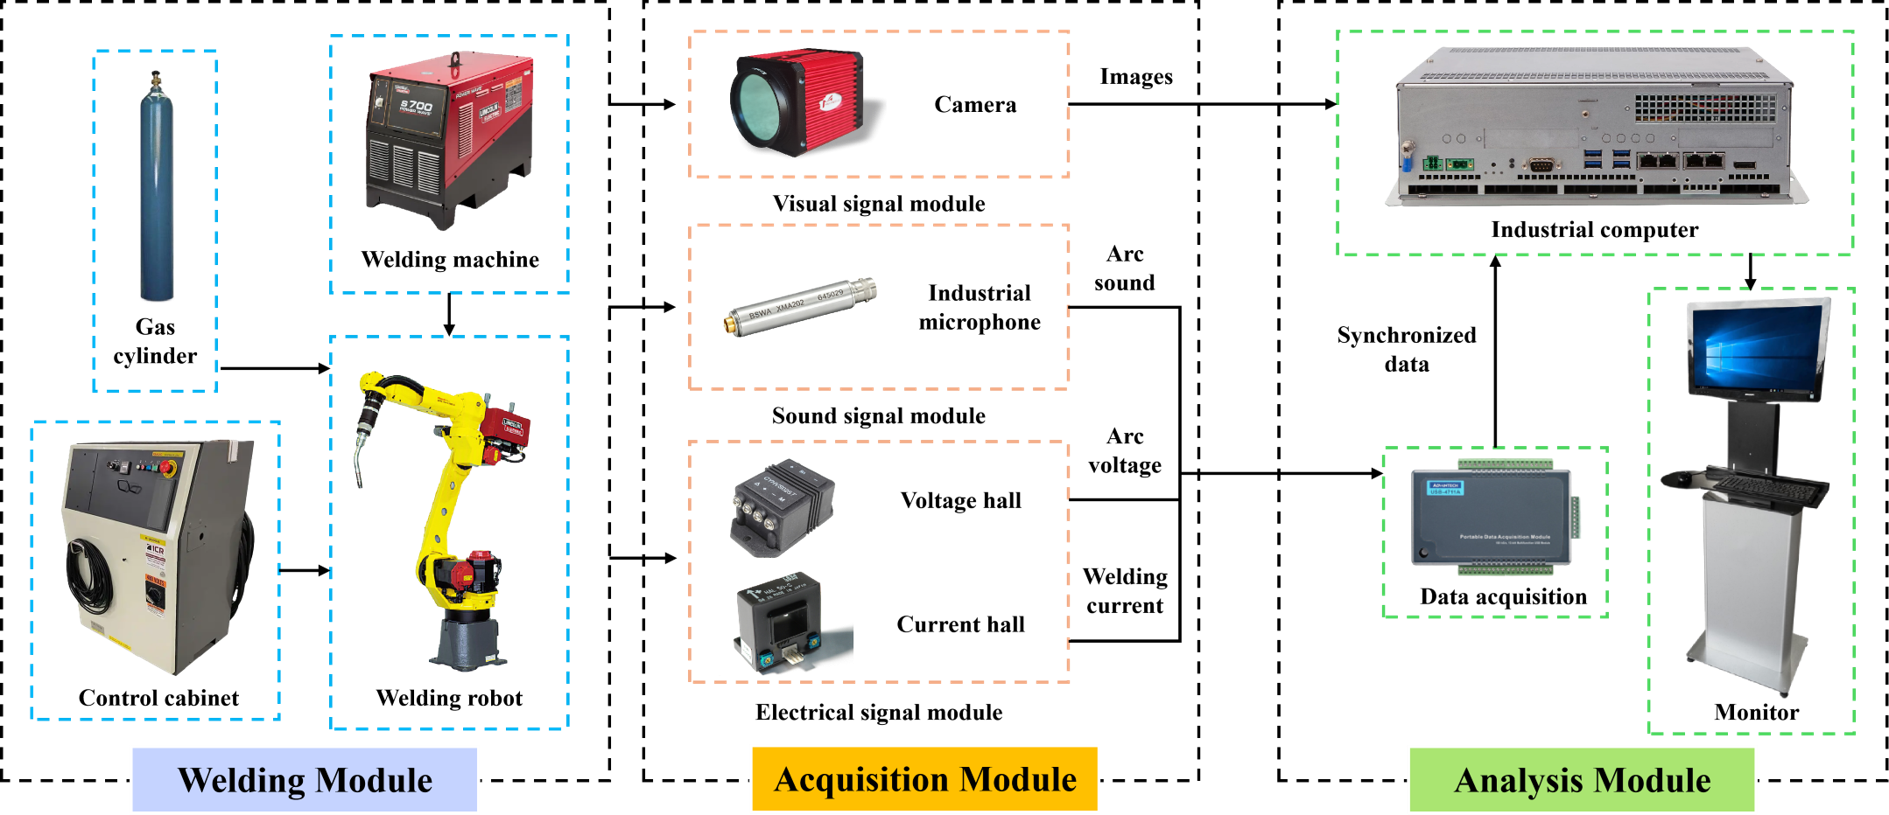
研究焊接过程状态感知、动态特征建模与闭环控制。相关研究结合熔池图像、电弧声音、电流和电压等信号,研究焊接状态感知、缺陷预警与质量诊断。 研究项目有轨智能焊接机器人集成磁吸轨道、线激光跟踪与熔池监测,开展多层多道规划、焊接工艺闭环控制和现场焊接验证。项目详情 → 相关研究Robotic MAG welding defects and quality assessment with a defect threshold decision model-driven method →核电管道全位置 TIG 焊接的在线监测与熔透识别 →复杂场景下焊接智能制造的信息感知与控制方法 →